
Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 29-07-2026 Asal: Lokasi

Pemesinan paduan titanium seperti Ti-6Al-4V memerlukan keseimbangan yang tepat antara efisiensi waktu siklus dan persyaratan penyelesaian permukaan yang ketat, khususnya dalam manufaktur dirgantara dan medis yang berisiko tinggi. Mengandalkan persentase stepover yang sewenang-wenang akan menyebabkan ketinggian scallop yang berlebihan, gesekan pahat, pengerasan kerja, dan pada akhirnya, penolakan komponen yang mahal atau pengerjaan ulang manual yang ekstensif. Menetapkan hubungan matematis dan praktis antara jarak langkah, diameter pahat, dan strategi jalur pahat sangat penting untuk mengoptimalkan pembuatan profil 3D dan mencapai penyelesaian permukaan yang dapat diprediksi saat menggunakan mesin berperforma tinggi. pabrik ujung hidung bola titanium . Operator harus melampaui pengaturan CAM default dan menerapkan nilai stepover terhitung yang memperhitungkan sifat termal dan mekanik unik titanium. Pendekatan ini mencegah penumpukan panas lokal dan memastikan ujung tombak memotong material dengan bersih, bukan mengotori benda kerja.
Jarak langkah secara langsung menentukan tinggi kerang (titik puncak) yang tersisa pada benda kerja, yang secara matematis berkorelasi dengan penyelesaian permukaan Ra/RMS teoretis.
Konduktivitas termal Titanium yang rendah memerlukan rasio stepover-to-chip-load yang sangat spesifik untuk mencegah penumpukan panas lokal, pengerasan kerja, dan degradasi alat prematur.
Menghindari 'titik mati' ball end mill titanium melalui kemiringan atau kemiringan pahat sangat penting untuk mencegah gesekan dan noda pada permukaan pahat.
Menyeimbangkan waktu siklus dan penyelesaian permukaan memerlukan penghitungan nilai stepover yang tepat berdasarkan toleransi target daripada mengandalkan persentase perangkat lunak CAM default.
Strategi jalur alat (scallop konstan vs. raster) dan sudut keterlibatan alat sama pentingnya dengan hasil akhir seperti halnya nilai stepover itu sendiri.
Dalam operasi pembuatan profil 3D, geometri bola pemotong hidung bola secara alami meninggalkan sisa tonjolan pada permukaan material saat pahat bergerak secara lateral di antara lintasan yang berurutan. Punggungan ini dikenal sebagai kerang atau titik puncak. Stepover adalah jarak lateral yang tepat yang dipindahkan pahat setelah menyelesaikan satu kali lintasan. Ukuran kerang yang tertinggal ditentukan langsung oleh radius alat dan jarak langkah yang diprogram. Hubungan matematis standar yang digunakan oleh masinis dan programmer adalah: Scallop Height = Tool Radius - √(Tool Radius⊃2; - (Stepover/2)⊃2;). Memahami dan menerapkan rumus ini memungkinkan operator memprediksi tekstur permukaan secara akurat sebelum spindel berputar.
Untuk mengilustrasikan bagaimana stepover berdampak pada tinggi kerang, pertimbangkan ball nose end mill standar berdiameter 0,500 inci. Dengan bertambahnya stepover, tinggi kerang bertambah secara eksponensial, yang secara langsung mempengaruhi kekasaran permukaan akhir.
| Diameter Alat (inci) | Jarak Stepover (inci) | Persentase Stepover | Tinggi Kerang Teoritis (inci) |
|---|---|---|---|
| 0.500 | 0.005 | 1% | 0.000012 |
| 0.500 | 0.010 | 2% | 0.000050 |
| 0.500 | 0.025 | 5% | 0.000313 |
| 0.500 | 0.050 | 10% | 0.001253 |
| 0.500 | 0.100 | 20% | 0.005051 |
Pemesinan lereng 3D dan permukaan miring secara mendasar mengubah tinggi kerang yang dihasilkan dibandingkan dengan memotong permukaan datar dan datar. Stepover planar standar membentang ketika diterapkan pada dinding curam, menghasilkan scallop yang lebih besar dan tidak dapat ditoleransi jika jalur pahat tidak disesuaikan secara dinamis. Ketika pahat melintasi tanjakan yang curam, jarak efektif antara lintasan pemotongan meningkat di sepanjang permukaan bagian tersebut, meninggalkan punggung bukit yang lebih dalam dan lebar.
Analisis sudut kemiringan maksimum geometri bagian sebelum membuat jalur pahat.
Pilih strategi jalur alat scallop atau offset 3D yang konstan dalam perangkat lunak CAM untuk mempertahankan ketinggian punggungan yang seragam.
Batasi jalur pahat raster atau paralel pada permukaan dengan kemiringan kurang dari 30 derajat untuk mencegah peregangan stepover.
Terapkan penyelesaian garis air atau tingkat Z untuk dinding yang hampir vertikal untuk memastikan penurunan berfungsi sebagai penurunan yang efektif.
Menerjemahkan tinggi kerang yang dihitung ke dalam nilai Roughness Average (Ra) dan Root Mean Square (RMS) yang diharapkan memberikan dasar yang diperlukan untuk ekspektasi penyelesaian permukaan. Namun, perhitungan teoretis seringkali menyimpang secara signifikan dari hasil sebenarnya saat memotong titanium. Kesenjangan ini timbul dari variabel-variabel seperti defleksi pahat, kekakuan perkakas mesin, runout spindel, dan kondisi dudukan pahat. Kekuatan tarik Titanium yang tinggi dan modulus elastisitas yang rendah memperkuat variabel-variabel ini. Jika pengaturan pemesinan tidak memiliki kekakuan absolut, pahat akan menjauh dari potongan, menyebabkan obrolan mikro yang menurunkan permukaan akhir jauh melampaui prediksi ketinggian kerang matematis.
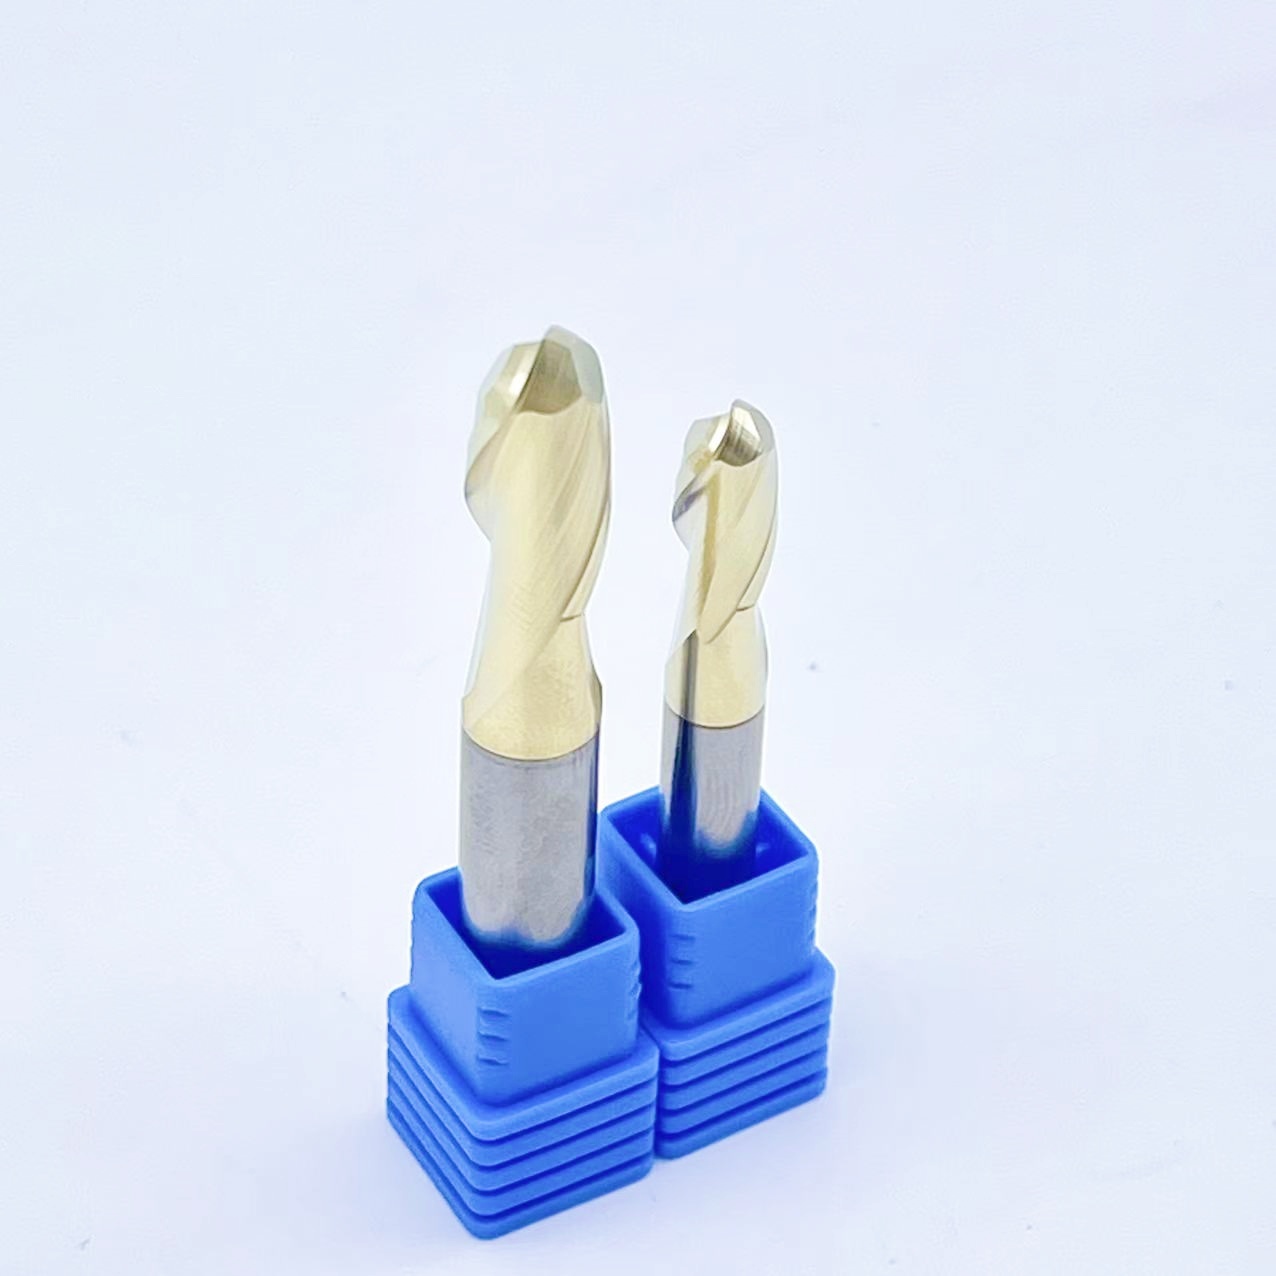
Pemotongan pada titik mati a ball end mill titanium menghadirkan tantangan mekanis yang berat: rekaman permukaan (SFM) di bagian paling ujung alat secara efektif nol. Pada titik pusat ini, alat tidak sedang memotong material; itu menyeret dan bergesekan dengannya. Stepover yang sangat kecil dikombinasikan dengan orientasi pahat vertikal menyebabkan pahat bergesekan terus-menerus, menyebabkan pengerasan kerja yang cepat pada paduan titanium dan merusak permukaan akhir. Panas yang dihasilkan oleh gesekan ini tidak dapat hilang dengan cepat karena konduktivitas termal titanium yang buruk, yang menyebabkan kegagalan alat yang sangat besar.
Untuk mengatasi hal ini, masinis memanfaatkan kemiringan alat. Dengan memiringkan poros pahat atau benda kerja sebesar 10 hingga 15 derajat menggunakan konfigurasi mesin 4 sumbu atau 5 sumbu, tindakan pemotongan akan bergeser menjauhi ujung tengah mati. Kemiringan ini mengaktifkan seruling yang kecepatan permukaannya cukup untuk pemotongan yang efisien, memastikan potongan yang bersih, mengurangi penumpukan panas di lokasi tertentu, dan menghasilkan permukaan akhir yang unggul.
Ada hubungan terbalik yang ketat antara efisiensi waktu siklus dan kualitas permukaan akhir. Stepover yang lebih besar meningkatkan Material Removal Rate (MRR) dan mengurangi waktu siklus, namun meninggalkan scallop yang menonjol sehingga memerlukan operasi penyelesaian sekunder. Sebaliknya, stepover yang lebih kecil menghasilkan penyelesaian permukaan yang sangat baik namun secara drastis meningkatkan waktu yang dihabiskan alat dalam pemotongan. Mengevaluasi biaya perpanjangan waktu mesin CNC versus biaya dan risiko dimensi pemolesan manual adalah kebutuhan sehari-hari dalam manufaktur dirgantara dan medis. Dalam pemesinan titanium, stepover yang agresif selama fase roughing harus diimbangi secara hati-hati dengan micro-stepover yang presisi selama fase finishing untuk menjaga integritas komponen tanpa meningkatkan biaya produksi.
Jumlah seruling pada alat pemotong berdampak langsung pada laju pengumpanan yang diijinkan dan batas langkah efektif tanpa membebani pemotong secara berlebihan. Jumlah flute yang lebih banyak memungkinkan laju pengumpanan yang lebih tinggi pada beban chip tertentu, namun juga mengurangi ruang bebas chip yang tersedia di gullet. Saat menavigasi geometri 5 sumbu yang kompleks dan kemiringan permukaan yang bervariasi, pilih a pabrik akhir kontur ruang angkasa dengan geometri seruling yang dioptimalkan sangat penting. Pahat harus mempertahankan evakuasi serpihan yang konsisten untuk mencegah pengepakan serpihan dan defleksi pahat selanjutnya selama stepover yang agresif. Desain pitch variabel dan heliks variabel membantu memecah harmonik, mengurangi obrolan saat alat melakukan pemotongan stepover yang berat.
A pabrik akhir hidung bola berlapis yang menggunakan AlTiN, TiAlN, atau pelapis nanokomposit berbasis silikon khusus diperlukan untuk menahan panas ekstrem yang dihasilkan oleh parameter stepover agresif pada titanium. Lapisan berkinerja tinggi ini mengurangi gesekan pada ujung tombak dan bertindak sebagai penghalang termal, mengarahkan panas ke dalam chip, bukan ke substrat alat. Pola keausan lapisan muncul berdasarkan arah stepover, keterlibatan radial, dan waktu pemotongan yang lama. Mempertahankan integritas lapisan sangat penting untuk mempertahankan permukaan akhir yang konsisten pada komponen titanium berukuran besar, karena lapisan yang terdegradasi akan segera menyebabkan noda pada material dan nilai Ra yang buruk.
Tahapan proses pemesinan yang berbeda memerlukan strategi stepover yang berbeda untuk mengoptimalkan umur pahat dan kualitas komponen. Untuk operasi roughing, stepover tinggi yang berkisar antara 20% hingga 40% diameter pahat memprioritaskan MRR dan penghilangan material curah. Tujuannya di sini adalah untuk membersihkan material dengan cepat tanpa memperhatikan tinggi kerang yang dihasilkan. Semi-finishing memerlukan langkah perantara, biasanya 5% hingga 10% dari diameter pahat, untuk menghilangkan scallop kasar yang besar dan menyisakan lapisan tipis yang seragam untuk lintasan akhir. Penyelesaian memerlukan perhitungan micro-stepover, biasanya 1% hingga 5% dari diameter pahat, untuk memenuhi persyaratan Ra yang ketat pada komponen penting seperti a pemotong hidung bola implan medis.
Perangkat lunak CAM modern memungkinkan pemrogram untuk memasukkan tinggi kerang target secara langsung daripada mengandalkan persentase stepover statis. Alur kerja yang mengutamakan kerang ini memastikan bahwa perangkat lunak secara otomatis menyesuaikan jarak langkah berdasarkan diameter pahat dan kemiringan permukaan. Membandingkan jalur pahat Raster, Garis Air, dan Scallop (Constant Stepover) menyoroti bagaimana sudut kemiringan permukaan memengaruhi jarak scallop di jalur pahat planar. Penyesuaian stepover dinamis dalam perangkat lunak CAM menjaga ketinggian kerang yang konsisten di seluruh dinding curam dan lantai dangkal, memastikan hasil akhir yang seragam terlepas dari topografi bagian tersebut.
Overhang pahat yang panjang dan gaya pemotongan yang tinggi pada titanium menyebabkan getaran dan defleksi mikro, sehingga merusak permukaan akhir terlepas dari perhitungan stepover yang benar. Ketika alat menyimpang, alat tersebut gagal memotong tepat pada tempat yang telah diprogram, menyebabkan tinggi kerang tidak rata dan tekstur permukaan menurun. Untuk memitigasi risiko ini, operator harus mewajibkan penggunaan workholding yang kaku, penahan alat yang dapat menyusut atau hidrolik, dan alat dengan panjang stub yang sependek mungkin. Kekakuan absolut tidak dapat dinegosiasikan ketika melakukan finishing stepover halus pada paduan titanium yang kuat.
Pemotongan ulang keping titanium yang diperkeras dengan lintasan stepover yang rapat dan tumpang tindih akan menyebabkan permukaan robek, tercoreng, dan tepi pemotongan terkelupas. Karena chip titanium langsung mengeras setelah dicukur, menariknya kembali melalui zona pemotongan akan merusak permukaan akhir. Menerapkan strategi cairan pendingin bertekanan tinggi, melalui spindel, atau cairan pendingin banjir presisi yang dirancang khusus untuk pembuatan profil 3D diperlukan untuk segera mengevakuasi chip. Aplikasi cairan pendingin yang tepat mencegah pemotongan ulang chip, memberikan pelumasan yang diperlukan, dan mengelola panas hebat yang dihasilkan di zona pemotongan.
Mengoptimalkan stepover untuk pemesinan titanium memerlukan pendekatan penuh perhitungan yang menyeimbangkan geometri pahat, sifat material, dan persyaratan penyelesaian permukaan.
Hitung tinggi kerang maksimum yang diperbolehkan berdasarkan toleransi bagian tertentu dan persyaratan Ra sebelum memprogram jalur pahat.
Pilih diameter pahat praktis terbesar untuk geometri guna meminimalkan jumlah lintasan dan mengurangi waktu siklus keseluruhan.
Manfaatkan strategi kemiringan alat dalam perangkat lunak CAM Anda untuk menghindari gesekan ujung tengah dan mencegah pengerasan permukaan titanium.
Menerapkan jalur pahat dengan kerang konstan atau offset 3D untuk mempertahankan penyelesaian permukaan yang seragam di berbagai kemiringan dan geometri kompleks.
J: Untuk finishing titanium, langkah awal sebesar 1% hingga 5% dari diameter pahat adalah standarnya. Micro-stepover ini meminimalkan tinggi kerang dan membantu mencapai persyaratan Ra yang ketat, meskipun nilai pastinya harus dihitung berdasarkan toleransi permukaan akhir tertentu dan diameter pahat yang digunakan.
A: Tinggi kerang dihitung dengan rumus: Tinggi Kerang = Jari-jari Alat - √(Radius Alat⊃2; - (Stepover/2)⊃2;). Perangkat lunak CAM modern biasanya menghitung ini secara otomatis saat Anda memasukkan target permukaan akhir atau tinggi titik puncak maksimum.
J: Lapisan akhir yang tercoreng atau sobek sering kali disebabkan oleh pemotongan di bagian tengah hidung bola, yang kecepatan permukaannya nol. Hal ini menyebabkan pahat bergesekan, bukannya geser, yang mengakibatkan pengerasan kerja yang cepat dan kualitas permukaan titanium yang buruk.
J: Ya. Diameter pahat yang lebih besar menghasilkan kerang yang lebih dangkal untuk jarak langkah tertentu. Penggunaan diameter alat praktis terbesar memungkinkan langkah yang lebih besar sekaligus mempertahankan permukaan akhir yang sama persis, sehingga mengurangi waktu siklus.
J: Memiringkan pahat 10 hingga 15 derajat akan memindahkan aksi pemotongan dari ujung kecepatan nol ke seruling luar, tempat terjadinya pemotongan yang tepat. Hal ini mencegah gesekan, mengurangi timbulnya panas, dan secara signifikan meningkatkan hasil akhir permukaan.
J: Stepover yang lebih kecil secara drastis meningkatkan waktu siklus karena pahat harus melakukan lebih banyak lintasan secara signifikan untuk mencakup area permukaan yang sama. Menyeimbangkan penyelesaian permukaan yang diperlukan dengan waktu siklus yang dapat diterima sangat penting untuk produksi yang efisien.


